3DGSIsaac Simロボット渋谷 2026-08-18・読了 約3分

渋谷の3DGSで
ロボットを走らせてみました

ロケハン3Dの中村です。
渋谷スクランブル交差点をスキャンした3DGSを、NVIDIA Isaac Simにそのまま持ち込んで、ロボットを走らせました。
舞台は実在の交差点、機体はIsaac標準のNova Carterです。
細かい話は省いて、動いた画だけ並べます。

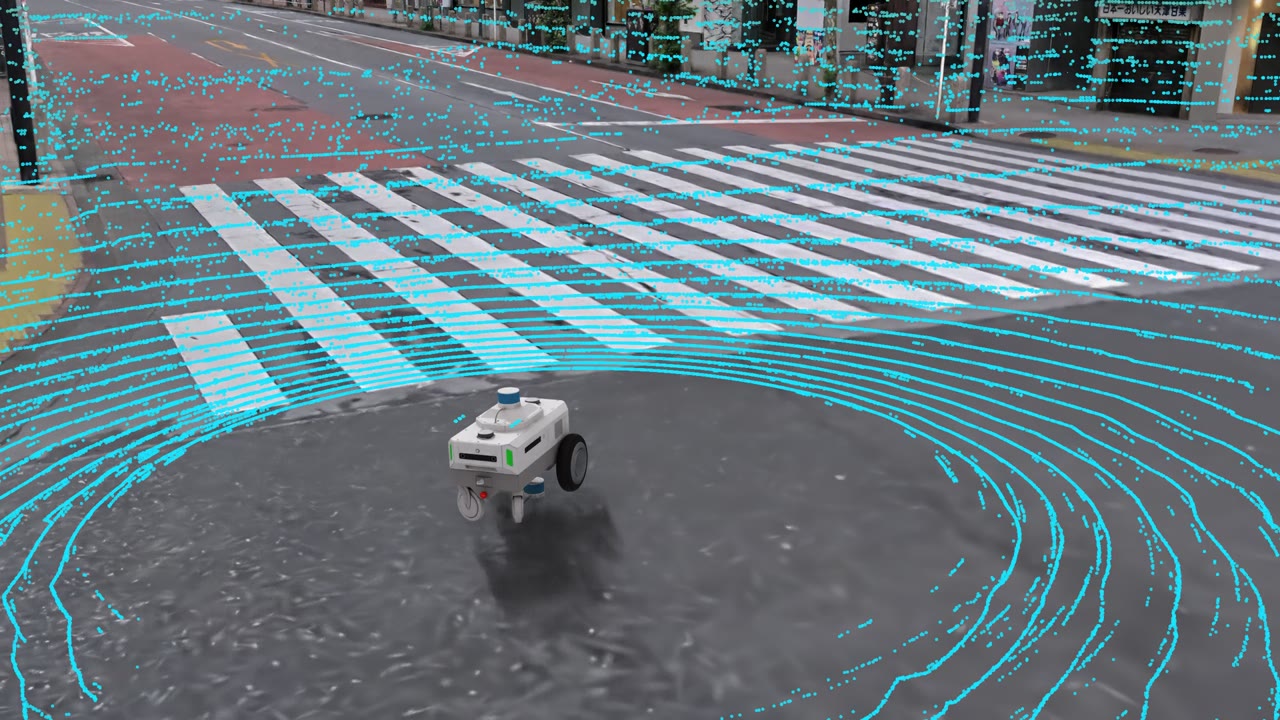
渋谷スクランブル交差点の3DGSをNova CarterがRTX LiDARを回しながら走る図
スキャンした渋谷の中を、ロボットがLiDARを回しながら走っています。見えている街並みは、撮ってきたスキャンをそのまま使っています。

街をLiDARでなぞる

ロボットが横断歩道を渡りながら、車載LiDARの点群が街をなぞります。カメラの映像と点群を、1回の走行で同時に取っています。

時刻を動かして影を見る

日の出から日没まで、街灯・標識・交番の影がスクランブル交差点を掃引します。同じ場所を「別の時間帯」として見せられます。
街から起こした地図(右上)の上に経路を引き、ロボットが交番の角を回り込んでゴールへ着きます。橙が実際に走った跡、赤い三角が現在位置です。

信号を見ながら横断する

配送ロボットが西の広場を出て、交番の島で信号を待ち、中央の横断歩道を南へ渡ります。信号の色も足元の横断歩道も、ロボットが自分のカメラで見て判断しています。赤なら止まり、渡り切れないと判断したときは次の青を待ちます。

歩行者の中で止まる・再発進する

行き交う歩行者役(色付きの柱)の中を、前方を見張りながら進みます。前に何か入ると止まり、抜けると再発進します。

言葉で指定した場所へ行く

「交番の角まで」「南側の歩道へ」「街路樹の下の歩道へ」「天津甘栗の看板の下まで」の4つの指示先へ、同じ出発点から到達します。実在のランドマークで行き先を書けます。

実在の場所を実寸のまま持ち込めるので、ロボットが通れるか、どこで待つことになるか、カメラをどこに置くか——といった話を、現地に行く前に画で確かめられます。

SCAN / 3DGS

ロケハン3Dでは、実在の空間を
ロボット開発に使える形でスキャンします

見た目そのままの3DGSと、実測にもとづく形のデータを、同じ座標系で揃えてお渡しします。
屋外・屋内を問わず、Isaac Simで使う環境づくりからご相談いただけます。
スキャンの相談をする →
Credits / 制作

制作クレジット

中村 航
中村 航Kou Nakamura
ロケハン3D 代表 / 検証・執筆

ロケハン3D(LOCAHUN 3D)代表。
3DGSスキャンとゲームエンジン・AIを組み合わせた撮影ワークフローを研究・検証している。

@Kou45388803 をフォロー →

この記事は ロケハン3D / LOCAHUN 3D の制作メモです。
3DGSスキャン・ロケハン・VFX背景・AI制作のご相談はお気軽に。

お問い合わせ →

SHIBUYA SCRAMBLE CROSSING — 3DGS SCAN × NVIDIA ISAAC SIM